
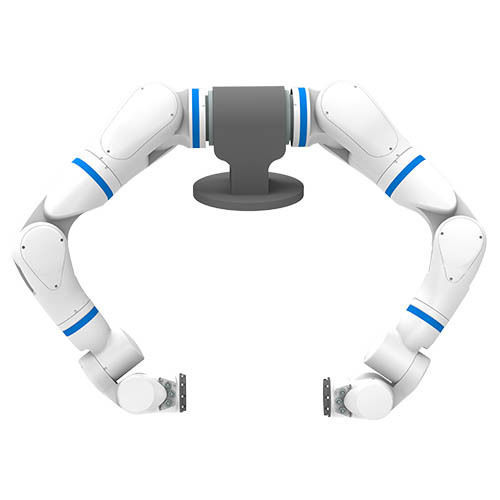


 关节型机器人 BR-R73 7轴 测量 用于电子工业
产品规格型号
| 类型 | 关节型 |
|---|---|
| 轴数 | 7轴 |
| 功能 | 测量 |
| 应用行业 | 用于电子行业, 实验室, 教学, 检查/测试 |
| 防护等级 | IP54 |
| 其他特性 | 高速、高精度 |
| 最大载荷 | 5 kg (11.023 lb) |
| 工作半径 | 68.8 mm (2.71 in) |
| 重复定位精度 | 最大: 0.05 mm (0.002 in) 最小: 0 mm (0 in) |
| 工作温度 | 最大: 45 °C (113 °F) 最小: 0 °C (32 °F) |
| 噪声水平 | 最大: 70 dB 最小: 0 dB |
| 重量 | 8 kg (17.6 lb) |
产品介绍
产品概述
BR-R73仿生力控7-axis机械臂结合了多自由度运动学和关节扭矩传感,可实现动态任务、高速响应和精确的姿态控制。专为工业研发、电子制造和精密检测而设计,支持通过多种通信接口和SDK进行快速集成,缩短从方案设计到部署的时间。
关键参数
工作半径:688 mm
机身重量:8 kg
额定有效负载(单臂):5 kg(最大)
臂端重复精度:≤±0.05 mm
产品规格
自由度:7
工作半径:688 mm
机身重量:8 kg
额定负载(单臂):最大。 5 公斤
末端重复定位精度:≤±0.05 mm
关节活动范围:J1±170°; J2 -100° ~ +100°; J3±170°; J4 -70° ~ +160°; J5±170°; J6±90°; J7 ±90°
关节扭矩传感器:有
制动器:J1–J4 带制动器
电源(臂):DC48V ±10%、20A
峰值功率:400 W;峰值电流:8 A
末端执行器接口:24V (1A)、RS-485、EtherCAT、DI/DO 2 通道
防护等级:IP54
使用环境:0–45°C,湿度≤85% RH
储存环境:-30–55°C,湿度≤58% RH
噪音:≤70 dB
伺服/控制:全状态反馈关节扭矩闭环
二次开发(SDK/API):ROS2、ROS、Python、C++
控制器(可选)规格
型号:DC00-15-RX
尺寸(长×宽×高):252 × 173 × 80.4 毫米
电源输入:200–240 VAC、47–63 Hz、10 A 或 100–200 VAC、 47–63 Hz,16 A
额定输出:48 V @ 1000 W
CPU:11th 一代英特尔酷睿 i5-1135G7
存储:128 GB
网络端口:4×千兆独立口,可配置EtherCAT主站
I/O 端口:RS-485、CAN 总线、编码器、16 输入/辅助
应用场景
电子和 3C 装配线
精密检验与计量
学术研究和高等教育实验室
人形机器人开发和数据采集系统
技术规格
型号:BR-R73
自由度:7轴
工作半径:688 mm
额定负载:5 kg(最大)
机器人重量:8 kg
末端重复精度:≤±0.05 mm
关节活动范围:J1 ±170°; J2 -100°~+100°; J3±170°; J4 -70°~+160°; J5±170°; J6±90°; J7 ±90°
关节扭矩传感:集成扭矩传感器
制动器:J1–J4配备制动器
电源要求(臂):DC 48V ±10%、20 A
峰值功耗:400 W;峰值电流:8 A
末端执行器接口:24V(1A)、RS-485、EtherCAT、DI/DO(2通道)
防护等级:IP54
工作温度、湿度:0–45°C,≤85% RH
储存温度、湿度:-30–55°C,≤58% RH
声发射:≤70 dB
驱动/控制:全状态反馈关节扭矩闭环
开发支持:ROS2、ROS、Python、C++
可选控制器:DC00-15-RX — 252 × 173 × 80.4 mm、48 V @ 1000 W、11th Gen Intel i5、128 GB 存储、多网络和I/O接口